lunes, 28 de diciembre de 2015

martes, 15 de diciembre de 2015
un micro bicho (bug) robot
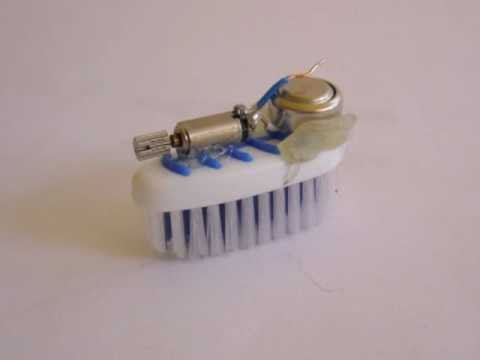 Un robot hecho con un cepillo de dientes que se mueve al azar y opera sobre el principio de vibración. Este proyecto de “robot simple” es fácil de hacer en casa, un proyecto ideal para hacer con los niños en un fin de semana.
Este proyecto no requiere de muchos elementos:
* Un cepillo de dientes.
* Un motor de vibrador de un celular.
* Una pila de botón.
* Un pedazo de cinta de doble cara
* Puede usar un poco de alambre de cobre para soldarlo al motor del vibrador.
Como pueden ver, este mini robot usa tan sólo un cepillo de dientes sin mango. Lo primero que se hacer es poner cinta de doble cara o pegamento en la parte superior del cepillo, seguidamente, montamos el motor y la pila en el mismo sitio (parte superior de éste), para luego enchufar el cable del motor a la batería. Eso es todo … El mini-robot está listo para funcionar.
Control de Robot desde PC.
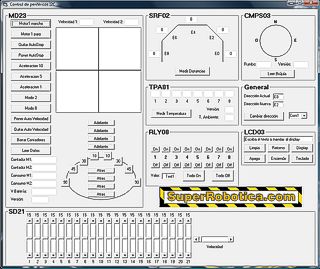 Hoy en día es posible controlar todos los componentes de un robot desde nuestro PC de forma que el robot incluya los sensores, los controladores y los motores, y el PC pone la "inteligencia" que controla todo el robot y lo mejor de todo es que podemos hacerlo incluso sin cables, vía radio y con tan solo una conexion USB.
Lo primero que hay que tener claro es que lo que tratamos de hacer es un ejemplo de como controlar diferentes circuitos y sensores desde nuestro PC, para ello hemos seleccionado algunos de los componentes mas populares en los robots y hemos realizado un programa modular en que se muestra como se controla todo. Los circuitos que incluye el robot son:
SRF02 Sensor de ultrasonidos simple (compatible con el SRF08 y el SRF10)
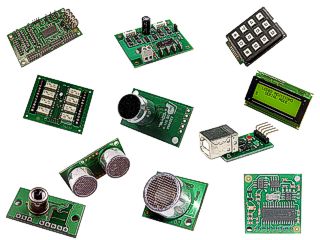 La forma y cantidad de circuitos empleados en cada robot depende de cada uno y de sus necesidades, lo que significa que los elementos son opcionales y solo se incluyen a modo de ejemplo. Por ejemplo es posible hacer un robot que solo tenga un controlador de motores MD23 y un sensor de ultrasonidos, o bien que tenga 8 sensores de ultrasonidos y 2 sensores térmicos y nada mas, etc. En nuestro caso hemos puesto los necesario para que nuestro prototipo esté lo mas completo posible.
Una particularidad de todos los circuitos anteriores es que todos tienen conexión I2C que es una conexion tipo bus que solo necesita 2 hilos para interconectar todos los circuitos entre si. Todos los circuitos actúan como esclavos de un circuito principal llamado Master que es el que controlamos desde el PC y que en este caso se trata del circuito USBI2C. El master es el circuito que siempre inicia la conversación con el resto de los módulos, los esclavos, que lo que hacen es obedecer y contestar a las peticiones que hace el modulo master o principal.
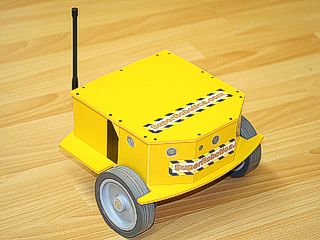 De igual forma si lo que queremos es utilizar un solo componente y conectarlo al PC, necesitaremos utilizar el componente elejido junto con el circuito USBI2C. Por ejemplo si queremos conectar un display LCD03 al pc por USB, lo que hacemos es conectar el display al circuito USBI2C y luego este al PC mediante un cable USB. Para controlarlo utilizaremos el programa proporcionado en este ejemplo o directamente extraemos la parte que nos interesa y hacemos nuestro propio programa según nuestras necesidades ya que se incluye el programa fuente del mismo.
miércoles, 9 de diciembre de 2015
plano de un robot insecto
FORMULACIÓN DE HIPÓTESIS:
Se puede construir un insecto robot el cual imita de manera muy aproximada a un organismo biológico de forma artificial a partir de dos motorcitos, una pila batería y materiales de reciclaje.
PROCEDIMIENTO:
1-Dibujar el plano en la madera de contrachapado.


Plantilla para la base de la carcasa
2-Cortar las piezas.
3-Colocar los motores, en la base
4-Colocar los soporte de las antenas (sensores)
5- Colocar las chinchetas de conexión, y el cableado.
6-Formar el circuito. Uniendo el cable de las antenas, al motor y a la pila.
7-Poner las ruedas a los motores
8- Colocar las antenas (sensores) del insecto
9-Dibujar el plano de la carcasa o caparazón en una cartulina y recortarlos con unas tijeras.
10-Cubrir el caparazón con una capa de periódico impregnado en cola-agua dejar secar para que se endurezca.
11-Pintar el caparazón.
como realzar un robot insecto
PROBLEMA: Realizar un insecto robot que sortee obstáculos, utilizando materiales que se puedan encontrar fácilmente, así como cables motores eléctricos, pila batería como material eléctrico.
Objetivo General:Armar un insecto robot (mariquita), mediante la investigación, con la finalidad de aplicar los conocimientos de física y demás materias.
Objetivos Específicos:- Investigar sobre el funcionamiento de un insecto robot.
- Verificar el funcionamiento del insecto robot.
MATERIALES: - Madera de contrachapado
- Cola de carpintero
- Cartulina
- Ruedas de plástico
- Cables de cobre
- Periódico
- Listones
- temperas
- chinchetas
- Muelles - pila batería de 9
- Broche para pila batería
Objetivo General:Armar un insecto robot (mariquita), mediante la investigación, con la finalidad de aplicar los conocimientos de física y demás materias.
Objetivos Específicos:- Investigar sobre el funcionamiento de un insecto robot.
- Verificar el funcionamiento del insecto robot.
MATERIALES:
 - Madera de contrachapado
- Cola de carpintero
- Cartulina
- Ruedas de plástico
- Cables de cobre
- Periódico
- Listones
- temperas
- chinchetas
- Muelles
 - pila batería de 9
- Broche para pila batería


jueves, 3 de diciembre de 2015
Dextrus, la mano robótica de bajo coste construida con el plástico de los LEGO
 "Motores en vez de músculos y cables en vez de tendones, con plástico a modo de huesos y una capa de goma que recubre el invento como si fuese piel". Alguno podría pensar que esa descripción corresponde a un robot humanoide, similar al inquietante Ash de Alien, el octavo pasajero, y no le faltaría razón, aunque en este caso, la tecnología ha encontrado un modo más amable de hacer aparición. Con esa frase describe su autor a Dextrus, una mano robótica de bajo coste (aún sin piel), cuyas piezas están impresas en 3D y cuyos planos e instrucciones son libres y abiertos.
The Open Hand Project es la creación de Joel Gibbard, un joven británico licenciado en Robótica. Su intención era aplicar sus conocimientos para crear un objeto útil, con posibilidades y con la participación de toda la comunidad.Todos sus desarrollos están accesibles a través de internet para que el que quiera los use, los mejore o los complemente. "Me movía más que nada mi pasión por la robótica, pero intentar aplicarla a algo de lo que la gente se pudiese beneficiar me producía mucha satisfacción".
Dextrus es el resultado de ese proyecto, la mano. Si este tipo de prótesis puede alcanzar las decenas de miles de dólares, Dextrus puede fabricarse por menos de mil dólares, una cantidad más asequible para la mayoría. Está pensado para aportar todas las funcionalidades de una mano humana y orientado a los que han perdido un miembro en un accidente o por una enfermedad. Pero también para investigadores que quieran trabajar sobre las posibilidades de estos dispositivos o incluso artistas o desarrolladores que los usen en sus proyectos.
Mano robótica Shadow Dexterous
 La mano Dexterous de Shadow es una avanzada mano robótica que posee 24 movimientos (y 20 Grados de Libertad), gracias a los que emula de forma fiable a una mano humana. Las ventajas de esta mano para investigación son:
- 24 movimientos y 20 Grados de Libertad.
- Misma forma que una mano humana.
- Hasta 129 sensores en toda la mano (posición, fuerza, presión, tacto,…).
- Completa integración en ROS que permite comenzar a trabajar con ella de inmediato.
- EtherCAT (100Mbps bus basado en Ethernet).
- Plataforma ideal para integración e investigación.
- Diseño flexible que permite su integración en otros sistemas robóticos.
- Apoyo y desarrollo.
- Puede ser utilizado en tele-operación o como parte de un sistema formado por brazos robots.
- 24 Grados De Libertad
- Mano derecha: E1M3R
- Mano izquierda: E1M3L
- Tamaño: 448 mm.
- Peso: 4.3 Kg.
- Capacidad de carga: 4 Kg.
Suscribirse a:
Entradas (Atom)